

หากคุณเคยเดินผ่านร้านขายตัวถังรถยนต์สมัยใหม่ โรงงานผลิตเครื่องจักรหนัก หรือแม้แต่โรงงานแปรรูปโลหะที่มีปริมาณมาก คุณอาจเคยเห็นหุ่นยนต์เชื่อมทั้งการกระทำและความคิด“นั่นแม่นยำยิ่งกว่าที่ฉันเคยใช้คบเพลิงเชื่อมเลย”แต่สิ่งที่คุณอาจไม่หยุดคิดคือวิธีที่หุ่นยนต์ตัวเดียวกันสลับระหว่างกระแสการเชื่อมที่แตกต่างกันได้อย่างราบรื่น แม้ว่าจะทำงานกับชิ้นส่วน วัสดุ หรือประเภทข้อต่อที่แตกต่างกันอย่างมากก็ตาม ในฐานะซัพพลายเออร์หุ่นยนต์เชื่อม ฉันถูกถามคำถามนี้ตลอดเวลา: "หุ่นยนต์เชื่อมจะจัดการกับกระแสการเชื่อมที่แตกต่างกันได้อย่างไรโดยไม่ทำให้คุณภาพการเชื่อมเสียหาย" มันไม่ได้เป็นเพียงปุ่ม "ตั้งค่าและลืมมัน" ง่ายๆ และกระบวนการนี้มีเทคนิคมากกว่าที่คุณคิด มาดูรายละเอียดกันดีกว่า และฉันจะยกตัวอย่างบางส่วนของหุ่นยนต์ที่เรานำเสนอที่นี่เพื่อทำให้เป็นรูปธรรม
ขั้นแรก เริ่มจากข้อมูลพื้นฐานกันก่อน: กระแสเชื่อมคือปริมาณไฟฟ้าที่ไหลผ่านวงจรการเชื่อม และเชื่อมโยงโดยตรงกับผลการเชื่อมที่สำคัญ เช่น การเจาะทะลุ (ความลึกของการเชื่อมที่หลอมเข้าไปในโลหะฐาน) ความกว้างของการเชื่อม และอัตราการสะสม (ปริมาณโลหะที่คุณเพิ่มเข้าไปในข้อต่อ) กระบวนการเชื่อมที่ต่างกันก็ใช้กระแสไฟที่แตกต่างกันเช่นกัน การเชื่อม MIG (ก๊าซเฉื่อยของโลหะ) ซึ่งเป็นเรื่องปกติสำหรับงานปริมาณมาก มักจะใช้กระแสไฟ 50 ถึง 600 แอมป์; TIG (ก๊าซเฉื่อยทังสเตน) ต่ำกว่า 10 ถึง 500 แอมป์; และการเชื่อมแบบแท่งมีตั้งแต่ 40 ถึง 250 แอมป์ หากหุ่นยนต์เชื่อมไม่สามารถปรับกระแสไฟฟ้าได้อย่างถูกต้อง คุณจะจบลงด้วยปัญหาเช่น การไหม้บนโลหะแผ่นบาง การเจาะชิ้นส่วนหนาไม่เพียงพอ หรือแม้แต่การกระเด็นที่ต้องใช้เวลาหลายชั่วโมงในการทำความสะอาดหลังการเชื่อม
แล้วหุ่นยนต์เหล่านี้จัดการกับกระแสที่แตกต่างกันได้อย่างไร? มาดูส่วนประกอบหลักและขั้นตอนต่างๆ กัน สิ่งแรกที่ทำให้สิ่งนี้เป็นไปได้คือระบบควบคุมแบบรวมของหุ่นยนต์และการเชื่อมต่อกับแหล่งพลังงานการเชื่อม ผู้คนจำนวนมากไม่ทราบว่าหุ่นยนต์ไม่ได้เป็นเพียงแขนที่เคลื่อนที่ไปรอบๆ ชิ้นส่วนเท่านั้น แต่ยังเป็นระบบที่มีการประสานงานกันอย่างสมบูรณ์ที่สื่อสารกับแหล่งพลังงาน คบเพลิง และแม้แต่ชิ้นส่วนที่ยึด หุ่นยนต์เชื่อมสมัยใหม่ส่วนใหญ่ใช้การสื่อสารดิจิทัล (เช่น EtherNet/IP) แทนสัญญาณอะนาล็อกแบบเก่า ซึ่งช่วยให้สามารถส่งข้อมูลแบบเรียลไทม์เกี่ยวกับกระแส แรงดันไฟฟ้า และความเร็วในการเคลื่อนที่ได้ นั่นหมายความว่าหากหุ่นยนต์เปลี่ยนจากการเชื่อมฉากยึดอะลูมิเนียมหนา 1 มม. (ซึ่งต้องการกระแสไฟต่ำ ประมาณ 80-100 แอมป์) ไปเป็นการเชื่อมโครงเหล็กหนา 10 มม. (ซึ่งต้องการกระแสไฟ 250-300 แอมป์) หุ่นยนต์จะสามารถปรับแหล่งพลังงานได้ในหน่วยมิลลิวินาที
แต่กระแสที่ปรับรอไม่ได้เป็นเพียงตัวเลขที่หุ่นยนต์ดึงมาจากรายการที่ตั้งโปรแกรมไว้ล่วงหน้า มีความแตกต่างมากขึ้น ตัวอย่างเช่น เมื่อหุ่นยนต์ทำงานในการเชื่อมที่ยาวและต่อเนื่อง หุ่นยนต์อาจใช้กระแสไฟฟ้า "เพิ่มขึ้น" ที่จุดเริ่มต้นเพื่อให้แน่ใจว่ามีการเจาะที่ดีที่จุดเริ่มต้นของข้อต่อ จากนั้นจึงลงที่จุดสิ้นสุดเพื่อป้องกันการเกิดหลุม นั่นไม่ใช่สิ่งที่ช่างเชื่อมที่เป็นมนุษย์สามารถทำได้อย่างสม่ำเสมอ โดยเฉพาะที่รอบเวลาสูง นี่คือจุดที่การออกแบบแขนของหุ่นยนต์ก็มีบทบาทเช่นกัน เนื่องจากหากแขนไม่สามารถเคลื่อนที่ได้อย่างราบรื่นในขณะที่ยังคงรักษาระยะสัมผัสที่แม่นยำกับระยะการทำงาน (CTWD) แม้ว่าการปรับกระแสที่ดีที่สุดก็ไม่ช่วยอะไร เรามาพูดถึงหุ่นยนต์ที่เรานำเสนอที่นี่กัน ตัวอย่างเช่น หากคุณกำลังทำงานกับชิ้นส่วนหนักที่ต้องการกระแสไฟฟ้าสูง (เช่น เหล็กโครงสร้างหนา) ของเราหุ่นยนต์หกแกนกำลังโหลดที่แข็งแกร่ง(/industrial-robot/6-axis-robot/strong-loading-six-axis-robot.html) สร้างขึ้นเพื่อรองรับน้ำหนักบรรทุกหนัก (โดยทั่วไปสูงถึง 150 กก.) โดยไม่โยกเยก ดังนั้นแม้ในขณะที่คบเพลิงสัมผัสกับชิ้นงานที่กระแสไฟสูง ระยะห่างก็ยังคงแม่นยำ หากคุณกำลังทำงานกับชิ้นส่วนที่ต้องใช้ระยะเอื้อมที่ยาวกว่าเพื่อครอบคลุมส่วนประกอบขนาดใหญ่ เช่น โครงภายในเรือ เราหุ่นยนต์อุตสาหกรรมช่วงแขนเสริม(/industrial-robot/6-axis-robot/extra-arm-span-industrial-robot.html) มีแขนที่ยาวกว่าซึ่งสามารถเข้าถึงชิ้นส่วนขนาดใหญ่ได้ และระบบควบคุมของหุ่นยนต์ได้รับการปรับเทียบเพื่อปรับกระแสให้เท่าๆ กันตลอดช่วงระยะที่ยาวดังกล่าว เพื่อให้คุณไม่ได้รับจุดอ่อนที่ส่วนท้าย
ต่อไป มาดูกระบวนการปรับปัจจุบันทีละขั้นตอนจากมุมมองของหุ่นยนต์กัน ขั้นแรก ก่อนที่จะเริ่มการเชื่อม ทีมของคุณจะตั้งโปรแกรมหุ่นยนต์ด้วยพารามิเตอร์ที่เหมาะสมสำหรับประเภทของวัสดุข้อต่อ ความหนา ขนาดข้อต่อ และความแข็งแรงในการเชื่อมที่ต้องการ Teach Pendant ของหุ่นยนต์ช่วยให้คุณสามารถป้อนค่าปัจจุบันสำหรับจุดเชื่อมแต่ละจุดได้ แต่คุณยังสามารถตั้งค่าหุ่นยนต์ให้ปรับกระแสอัตโนมัติตามข้อมูลเซ็นเซอร์ได้อีกด้วย หุ่นยนต์บางตัวใช้เซ็นเซอร์แรงดันอาร์ก ซึ่งทำงานควบคู่กับเซ็นเซอร์ปัจจุบัน แรงดันไฟฟ้าอาร์กเกี่ยวข้องโดยตรงกับกระแส ดังนั้นเซ็นเซอร์จะตรวจสอบว่าแรงดันไฟฟ้าตรงกับระดับที่ตั้งโปรแกรมไว้ และหากปิดอยู่ ก็จะปรับแหล่งพลังงานเพื่อแก้ไขกระแส ตัวอย่างเช่น หากหุ่นยนต์กำลังเชื่อมข้อต่อบนตักและคบเพลิงเคลื่อนเข้าใกล้ชิ้นส่วนมากขึ้นเล็กน้อย (ดังนั้น CTWD จะสั้นกว่า) แรงดันไฟอาร์คจะเพิ่มขึ้น ซึ่งจะทำให้กระแสพุ่งสูงขึ้นหากไม่ได้แก้ไข เซ็นเซอร์จะรับค่านั้นในหน่วยไมโครวินาทีและบอกให้แหล่งพลังงานลดกระแสไฟลงเล็กน้อย เพื่อป้องกันการเผาไหม้ทะลุ นั่นคือความมหัศจรรย์ที่แท้จริง นี่ไม่ใช่โปรแกรมที่ตั้งไว้ล่วงหน้าซึ่งทำงานเหมือนเดิมทุกครั้ง เป็นระบบวงปิดที่ตอบสนองแบบเรียลไทม์
ในปัจจุบัน สถานการณ์การเชื่อมที่แตกต่างกันจำเป็นต้องมีการจัดการกระแสไฟฟ้าที่แตกต่างกัน ดังนั้นหุ่นยนต์บางรุ่นจึงไม่ได้ถูกสร้างขึ้นมาเหมือนกัน สมมติว่าคุณเป็นโรงงานผลิตขนาดเล็กที่มีชิ้นส่วนอะลูมิเนียมน้ำหนักเบาและขายึดเหล็กขนาดกลางผสมกัน คุณไม่จำเป็นต้องมีหุ่นยนต์สำหรับงานหนัก แต่ต้องการสิ่งที่อเนกประสงค์ ของเราหุ่นยนต์ใช้งานปกติทางอุตสาหกรรม(/industrial-robot/6-axis-robot/industrial-usual-usage-robot.html) เหมาะสำหรับที่นี่ เนื่องจากระบบควบคุมมีความยืดหยุ่นเพียงพอที่จะสลับระหว่างช่วงกระแส MIG และ TIG ได้อย่างง่ายดาย และได้รับการออกแบบมาเพื่อรองรับน้ำหนักบรรทุกและระยะการเข้าถึงระดับกลาง ดังนั้นจึงใช้ได้กับทั้งชิ้นส่วนขนาดเล็กที่มีรายละเอียดและส่วนประกอบขนาดใหญ่ หากคุณเป็นร้านค้าที่มีปริมาณมากซึ่งผลิตชิ้นส่วนที่คล้ายกันจำนวนมาก (เช่น แผงประตูรถยนต์) เราหุ่นยนต์อุตสาหกรรมใช้งานทั่วไปขั้นสูง(/industrial-robot/6-axis-robot/advanced-general-use-industrial-robot.html) มีคลังข้อมูลในตัวสำหรับการตั้งค่ากระแสทั่วไปสำหรับวัสดุและความหนาที่แตกต่างกัน ดังนั้นคุณจึงสามารถเรียกใช้โปรแกรมได้ภายในไม่กี่วินาที แทนที่จะต้องสอนซ้ำทุกครั้ง สำหรับสถานการณ์ที่หลากหลายยิ่งขึ้น เช่น ร้านขายงานที่ทำทุกสิ่งทุกอย่างตั้งแต่งานโลหะแผ่นบางไปจนถึงงานท่อหนาของเราหุ่นยนต์แขนยาวสำหรับสถานการณ์ต่างๆ(/industrial-robot/6-axis-robot/long-arm-length-industrial-robot-used-in.html) มีระบบควบคุมแบบโมดูลาร์ที่สามารถจัดเก็บโปรไฟล์ปัจจุบันได้หลายโปรไฟล์ และระยะยื่นที่ยาวทำให้คุณสามารถเคลื่อนย้ายระหว่างเซลล์ทำงานต่างๆ โดยไม่ต้องเปลี่ยนหุ่นยนต์
เดี๋ยวก่อน แต่แล้วกระแสไฟต่ำมากเช่นการเชื่อม TIG สแตนเลสบาง ๆ ซึ่งกระแสไฟฟ้ามากเกินไปจะละลายผ่านชิ้นส่วนนั้นได้อย่างไร แหล่งพลังงานของหุ่นยนต์จะต้องสามารถจัดการกับเอาต์พุตกระแสต่ำได้อย่างแม่นยำ และแขนของหุ่นยนต์จะต้องเคลื่อนที่อย่างช้าๆ และมั่นคงเพื่อหลีกเลี่ยงความร้อนมากเกินไปในจุดเดียว นั่นเป็นอีกพื้นที่หนึ่งที่การออกแบบหุ่นยนต์มีความสำคัญ ความแม่นยำของตัวเข้ารหัสของหุ่นยนต์ (อุปกรณ์ที่บอกแขนว่าอยู่ที่ไหน) ช่วยให้มั่นใจได้ว่าความเร็วในการเคลื่อนที่จะสม่ำเสมอ ซึ่งจับคู่กับกระแสไฟต่ำเพื่อให้รอยเชื่อมสะอาด ตัวอย่างเช่น เมื่อเชื่อมชิ้นส่วนสแตนเลสหนา 0.5 มม. สำหรับอุปกรณ์ทางการแพทย์ กระแสไฟฟ้าอาจมีเพียง 15 แอมป์ และหุ่นยนต์เคลื่อนที่ที่ 5 มม. ต่อวินาที ดังนั้นความเร็วหรือกระแสไฟฟ้าที่เปลี่ยนแปลงเพียงเล็กน้อยก็อาจทำให้ชิ้นส่วนเสียหายได้ แต่หุ่นยนต์ของเราได้รับการปรับเทียบเพื่อให้พารามิเตอร์ทั้งสองมีความแม่นยำ ±1% ซึ่งดีกว่าช่างเชื่อมที่เป็นมนุษย์สามารถทำได้อย่างสม่ำเสมอ
อีกสิ่งหนึ่งที่หลายคนพลาดไปก็คือกระแสการเชื่อมยังส่งผลต่อความร้อนที่ป้อนเข้าด้วย ซึ่งถือเป็นเรื่องใหญ่สำหรับวัสดุที่บิดงอได้ง่าย เช่น อลูมิเนียม เมื่อหุ่นยนต์เปลี่ยนกระแสจากต่ำไปสูง ก็ต้องปรับความเร็วในการเคลื่อนที่เพื่อให้อินพุตความร้อนสม่ำเสมอใช่ไหม? หากคุณกำลังเชื่อมโครงอลูมิเนียมหนา ต้องใช้กระแสสูงในการเจาะ แต่ถ้าคุณเคลื่อนที่เร็วเกินไป คุณจะเกิดฟิวชันไม่เพียงพอ และถ้าคุณเคลื่อนที่ช้าเกินไป อลูมิเนียมจะบิดเบี้ยว ระบบควบคุมของหุ่นยนต์จะซิงค์ความเร็วปัจจุบันและการเคลื่อนที่โดยอัตโนมัติ ดังนั้นคุณจึงไม่จำเป็นต้องปรับพารามิเตอร์สองตัวแยกกันทุกครั้ง นั่นเป็นเหตุผลที่ลูกค้าของเราชอบที่ HMI (อินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักร) ของหุ่นยนต์ช่วยให้คุณตั้งค่า "อินพุตความร้อน" เป็นพารามิเตอร์เดียว และหุ่นยนต์จะคำนวณกระแสและความเร็วที่เหมาะสมตามวัสดุของชิ้นส่วน
เรามาพูดถึงตัวอย่างในโลกแห่งความเป็นจริงเพื่อสร้างแท่งนี้ ปีที่แล้ว เราทำงานร่วมกับผู้ผลิตอุปกรณ์ฟาร์มซึ่งประสบปัญหาการเชื่อมที่ไม่สอดคล้องกันบนโครงรถแทรกเตอร์ มีชิ้นส่วนสองประเภท: ขายึดเหล็กบาง (หนา 3 มม., กระแส 120 แอมป์) และเฟรมหลักแบบหนา (หนา 15 มม., กระแส 280 แอมป์) หุ่นยนต์เชื่อมแบบเก่าของพวกเขาจะทำให้การเปลี่ยนแปลงระหว่างหุ่นยนต์สองตัวนี้ยุ่งเหยิง นำไปสู่อัตราของเสีย 15% เราติดตั้งของเราสองตัวหุ่นยนต์หกแกนกำลังโหลดที่แข็งแกร่ง(/industrial-robot/6-axis-robot/strong-loading-six-axis-robot.html) พร้อมแหล่งพลังงานที่อัปเกรดซึ่งมีเวลาตอบสนองกระแสที่รวดเร็ว (ต่ำกว่า 10 มิลลิวินาที) และเราได้ตั้งโปรแกรมให้ปรับกระแสโดยอัตโนมัติตามประเภทข้อต่อ หลังการติดตั้ง อัตราของเสียลดลงเหลือต่ำกว่า 2% และเวลารอบการทำงานก็ลดลง 20% เนื่องจากหุ่นยนต์ไม่จำเป็นต้องหยุดและปรับการตั้งค่าด้วยตนเองอีกต่อไป นั่นคือวิธีการจัดการในปัจจุบันในโลกแห่งความเป็นจริง ไม่ใช่แค่ศัพท์เฉพาะทางเทคโนโลยีเท่านั้น แต่ยังเป็นโซลูชันที่ช่วยประหยัดเวลาและเงินของร้านค้าอีกด้วย
ตอนนี้ คุณอาจสงสัยว่า แล้วเมื่อมีปัจจัยภายนอก เช่น ชิ้นส่วนที่บิดเบี้ยวเล็กน้อย คบเพลิงของหุ่นยนต์จึงอยู่ห่างออกไปในจุดเดียว มันมีผลกระทบต่อกระแสมั้ย? คำตอบคือใช่ แต่เซ็นเซอร์ของหุ่นยนต์จะชดเชยให้ หาก CTWD เพิ่มขึ้น (คบเพลิงอยู่ห่างจากชิ้นส่วน) ความยาวส่วนโค้งจะยาวขึ้น ซึ่งจะต้องใช้กระแสไฟฟ้าที่สูงขึ้นเพื่อรักษาแนวเชื่อมเดียวกัน เซ็นเซอร์ปัจจุบันของหุ่นยนต์ตรวจจับกระแสไฟตกเมื่อ CTWD เพิ่มขึ้น และส่งสัญญาณไปยังแหล่งพลังงานเพื่อเพิ่มกระแส ดังนั้นการเชื่อมจึงมีความสม่ำเสมอ นั่นเป็นเหตุผลว่าทำไมคุณภาพการเชื่อมที่สม่ำเสมอจึงเกิดขึ้นได้ เนื่องจากเป็นการเชื่อมแบบปิด ไม่ใช่เพียงโปรแกรมครั้งเดียว
สรุปส่วนนี้: หุ่นยนต์เชื่อมจะจัดการกับกระแสการเชื่อมที่แตกต่างกันผ่านสิ่งสำคัญสามประการ: 1) ระบบควบคุมที่มีการประสานงานซึ่งสื่อสารแบบเรียลไทม์กับแหล่งพลังงาน คบเพลิง และเซ็นเซอร์; 2) การออกแบบแขนที่แม่นยำและมั่นคง ดังนั้นไฟฉายจึงอยู่ในตำแหน่งที่ถูกต้องเพื่อรักษา CTWD ที่สม่ำเสมอ และ 3) การสอบเทียบกระแส ความเร็วการเคลื่อนที่ และอินพุตความร้อนสำหรับวัสดุและประเภทชิ้นส่วนต่างๆ หุ่นยนต์รุ่นต่างๆ ถูกสร้างขึ้นสำหรับช่วงปัจจุบันและสถานการณ์ที่แตกต่างกัน ดังนั้นจึงเป็นสิ่งสำคัญที่จะต้องเลือกหุ่นยนต์ที่เหมาะกับงานของคุณ ไม่ว่าคุณจะทำการเชื่อมด้วยกระแสไฟฟ้าแรงสูงหนัก งาน TIG กระแสไฟต่ำที่ละเอียดอ่อน หรือทั้งสองอย่างผสมกัน
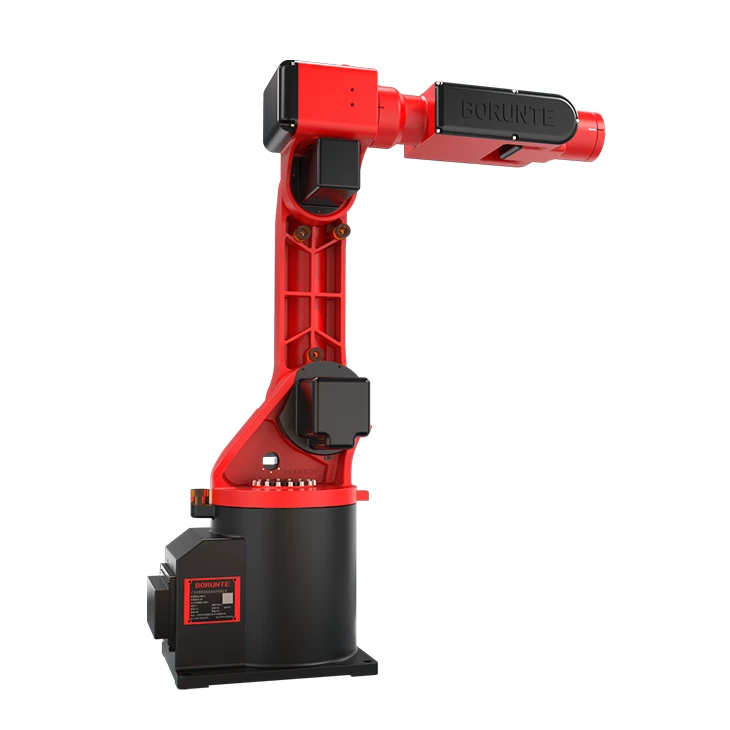

หากคุณอยู่ในตลาดหุ่นยนต์เชื่อมและต้องการพูดคุยเกี่ยวกับวิธีจัดการกับความต้องการเฉพาะในปัจจุบัน โปรดติดต่อเราได้เลย เราทำงานร่วมกับร้านค้าทุกขนาด ตั้งแต่ร้านขายงานเล็กๆ ไปจนถึงผู้ผลิตยานยนต์รายใหญ่ และเราสามารถช่วยคุณเลือกหุ่นยนต์ที่เหมาะสมได้ (ไม่ว่าจะเป็นหุ่นยนต์ของเราหุ่นยนต์หกแกนกำลังโหลดที่แข็งแกร่ง(/industrial-robot/6-axis-robot/strong-loading-six-axis-robot.html)หุ่นยนต์อุตสาหกรรมช่วงแขนเสริม(/industrial-robot/6-axis-robot/extra-arm-span-industrial-robot.html) หรือรุ่นอื่นๆ ของเรา) เพื่อให้กระบวนการเชื่อมของคุณเร็วขึ้น สม่ำเสมอมากขึ้น และมีค่าใช้จ่ายน้อยลง เราสามารถแนะนำคุณเกี่ยวกับการเขียนโปรแกรม การติดตั้ง และแม้กระทั่งการฝึกอบรมสำหรับทีมของคุณ เพื่อให้คุณสามารถเริ่มต้นและดำเนินการได้อย่างรวดเร็ว
อ้างอิง
- แอนดรูว์ ซี. (2022)หุ่นยนต์เชื่อมอุตสาหกรรม: ระบบควบคุมและการเพิ่มประสิทธิภาพกระบวนการ. สำนักพิมพ์อุตสาหกรรม.
- มิลเลอร์, แอล. (2021) "กฎระเบียบปัจจุบันแบบวงปิดในระบบหุ่นยนต์ GMAW" วารสารกระบวนการผลิต, 67, 412-420.
- สถาบันมาตรฐานและเทคโนโลยีแห่งชาติ (NIST) (2020).การวัดประสิทธิภาพการเชื่อมด้วยหุ่นยนต์เพื่อความแม่นยำและความสม่ำเสมอ. หมายเหตุทางเทคนิคของ NIST 1987
- สมิธ เจ. (2023) "ข้อกำหนดน้ำหนักบรรทุกและการเข้าถึงสำหรับหุ่นยนต์เชื่อมในงานโครงสร้าง" นิตยสารการผลิตและงานโลหะ, 45(3), 28-32.