


หุ่นยนต์เดลต้าเป็นหุ่นยนต์คู่ขนานชนิดหนึ่งที่ตั้งชื่อตามโครงสร้างดีเอ็นเอที่มีลักษณะคล้ายตัวอักษรกรีก Δ หุ่นยนต์เดลต้าประกอบด้วยชุดแขนหุ่นยนต์รูปสี่เหลี่ยมด้านขนานและระบบควบคุมที่เกี่ยวข้อง ซึ่งสามารถดำเนินการที่ซับซ้อนต่างๆ ภายในพื้นที่ปฏิบัติการของหุ่นยนต์ เช่น การจัดการ การประกอบ การทาสี การขุดค้น และการขัดเงา หุ่นยนต์เดลต้ามีการใช้งานที่หลากหลาย รวมถึงการผลิตเชิงอุตสาหกรรม การดูแลสุขภาพ การศึกษาและการวิจัย และความบันเทิง
หลักการทำงานของระบบควบคุมหุ่นยนต์เดลต้า
ระบบควบคุมของหุ่นยนต์เดลต้าส่วนใหญ่แบ่งออกเป็นหกส่วน ได้แก่ การสร้างโมเดลหุ่นยนต์ การวางแผนการเคลื่อนไหว การวางแผนเส้นทาง การวางแผนวิถี แบบจำลองไดนามิก และการควบคุมป้อนกลับ ในแง่ของระบบควบคุม หุ่นยนต์เดลต้าแตกต่างอย่างมากจากหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมอื่นๆ บนพื้นฐานการใช้คุณลักษณะทางอากาศพลศาสตร์สำหรับการควบคุมการเคลื่อนไหว ยังใช้โมเดลไดนามิกสามชั้นอันเป็นเอกลักษณ์และระบบควบคุมป้อนกลับอันทรงพลัง

1. การสร้างโมเดลหุ่นยนต์
การสร้างโมเดลหุ่นยนต์ถือเป็นก้าวแรกในระบบควบคุมหุ่นยนต์เดลต้า หุ่นยนต์เดลต้าใช้แท่งรองรับสามแท่งขนานกัน ซึ่งมีความแม่นยำและความสามารถในการปรับตัวสูง ดังนั้นการสร้างโมเดลหุ่นยนต์จึงเป็นขั้นตอนที่ซับซ้อนและสำคัญอย่างยิ่ง การสร้างโมเดลหุ่นยนต์ขึ้นอยู่กับปัจจัยต่างๆ เช่น สภาพแวดล้อมการทำงานของหุ่นยนต์ คุณลักษณะแบบไดนามิก และคุณลักษณะทางจลนศาสตร์
2. การวางแผนกีฬา
การวางแผนการเคลื่อนไหวเป็นขั้นตอนที่สองของระบบควบคุมหุ่นยนต์เดลต้า ซึ่งเกี่ยวข้องกับการแมปสัญญาณอ้างอิงอินพุตเข้ากับปัญหาการรู้จำพื้นที่ย่อยผ่านแบบจำลองหุ่นยนต์ ซึ่งในที่สุดจะบรรลุการคาดการณ์และการวางแผนสถานะการเคลื่อนไหวของหุ่นยนต์ การดำเนินการวางแผนการเคลื่อนไหวจำเป็นต้องพิจารณาปัจจัยต่างๆ เช่น ความเร่งต่ำสุด ความเร็วสูงสุด และความเร่งสูงสุดของหุ่นยนต์ และคาดการณ์และวางแผนการเคลื่อนไหวของหุ่นยนต์ด้วยวิธีทางคณิตศาสตร์และการคำนวณเพื่อให้บรรลุการควบคุมหุ่นยนต์ที่แม่นยำ
3. การวางแผนเส้นทาง
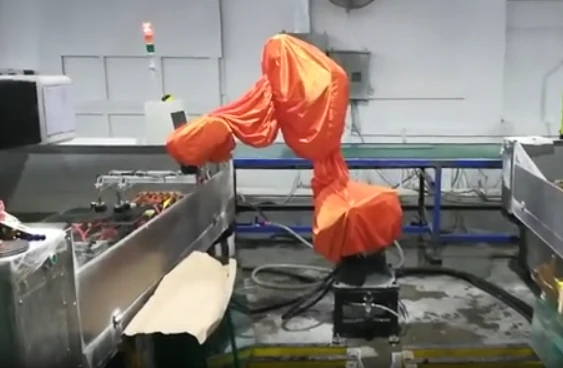
การวางแผนเส้นทางเป็นขั้นตอนที่สามของระบบควบคุมหุ่นยนต์เดลต้า โดยมีวัตถุประสงค์หลักเพื่อให้บรรลุการวางแผนวิถีการเคลื่อนที่สำหรับหุ่นยนต์ ทำให้สามารถปฏิบัติงานเฉพาะเจาะจงภายในช่วงพื้นที่ที่ระบุได้ กระบวนการวางแผนเส้นทางขึ้นอยู่กับการวางแผนการเคลื่อนไหวของหุ่นยนต์ในอวกาศ ซึ่งป้อนพิกัดวิถีเป้าหมายที่ตั้งค่าไว้ในตัวควบคุมหุ่นยนต์ผ่านแบบจำลองทางคณิตศาสตร์และวิธีการคำนวณเพื่อให้บรรลุการควบคุมหุ่นยนต์ที่แม่นยำ
4. การวางแผนวิถี
การวางแผนวิถีเป็นขั้นตอนที่สี่ของระบบควบคุมหุ่นยนต์เดลต้า ซึ่งเป็นการปรับปรุงเพิ่มเติมและการดำเนินการตามการวางแผนเส้นทางที่มุ่งเป้าไปที่การบรรลุการนำทางและการควบคุมหุ่นยนต์ ด้วยการแบ่งย่อยการเคลื่อนที่ของหุ่นยนต์ออกเป็นชุดของปัญหาย่อยและจับคู่ปัญหาย่อยเหล่านี้กับสมการการควบคุมพื้นที่การเคลื่อนที่ การวางแผนวิถีของหุ่นยนต์จึงบรรลุผลเพื่อให้ได้ผลการควบคุมที่แม่นยำและมีเสถียรภาพมากขึ้น
5. โมเดลไดนามิก
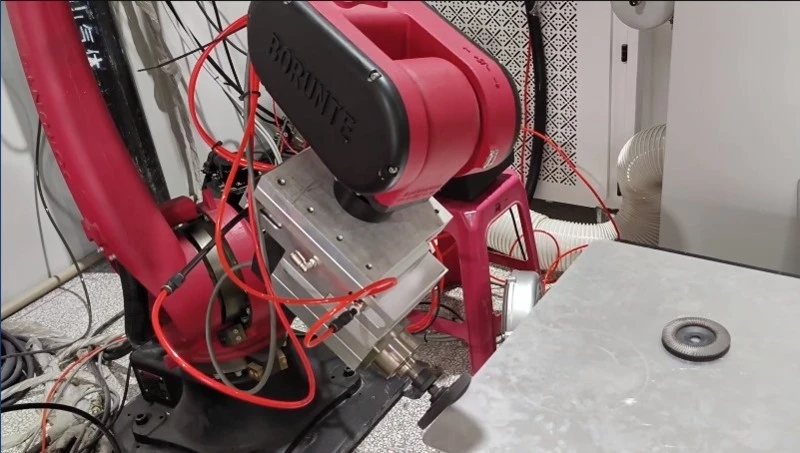
โมเดลไดนามิกเป็นขั้นตอนที่ห้าของระบบควบคุมหุ่นยนต์เดลต้า ซึ่งสร้างโมเดลการเคลื่อนไหวที่แม่นยำผ่านการวิเคราะห์ไดนามิกของสถานะการเคลื่อนที่และพฤติกรรมของหุ่นยนต์ เพื่อให้สามารถควบคุมหุ่นยนต์ได้อย่างแม่นยำ โมเดลไดนามิกมักจะประกอบด้วยสมการข้อจำกัดของหุ่นยนต์ เมทริกซ์การถ่ายโอน การแปลงพิกัด ฯลฯ โดยการใช้แบบจำลองไดนามิกเหล่านี้ คุณลักษณะทางจลนศาสตร์และไดนามิกของหุ่นยนต์จะถูกคำนวณ และบรรลุการควบคุมแบบปรับตัวของหุ่นยนต์ในท้ายที่สุด
6. การควบคุมผลตอบรับ
การควบคุมผลป้อนกลับเป็นขั้นตอนสุดท้ายของระบบควบคุมหุ่นยนต์เดลต้า ซึ่งยึดตามหลักการควบคุมผลป้อนกลับ ด้วยการตรวจสอบและให้ข้อเสนอแนะเกี่ยวกับสถานะและสถานะการทำงานของหุ่นยนต์ ทำให้ได้รับความแม่นยำที่สูงขึ้นและการควบคุมหุ่นยนต์ที่เสถียรยิ่งขึ้น กลไกการตอบสนองการควบคุมหุ่นยนต์เดลต้ามีความสามารถในการเรียนรู้ด้วยตนเองและการปรับตัวที่แข็งแกร่ง ซึ่งสามารถปรับสถานะการเคลื่อนไหวของหุ่นยนต์และพารามิเตอร์การควบคุมในการวนซ้ำอย่างต่อเนื่องเพื่อให้ได้ผลการควบคุมที่เหมาะสมที่สุด